BẢN XEM TRƯỚC THIẾT KẾ Xem trước website · Phiên bản tiếng Việt
Tiếp sức làm việc thông minh mọi nơi
Liên hệ
Tiếng Việt
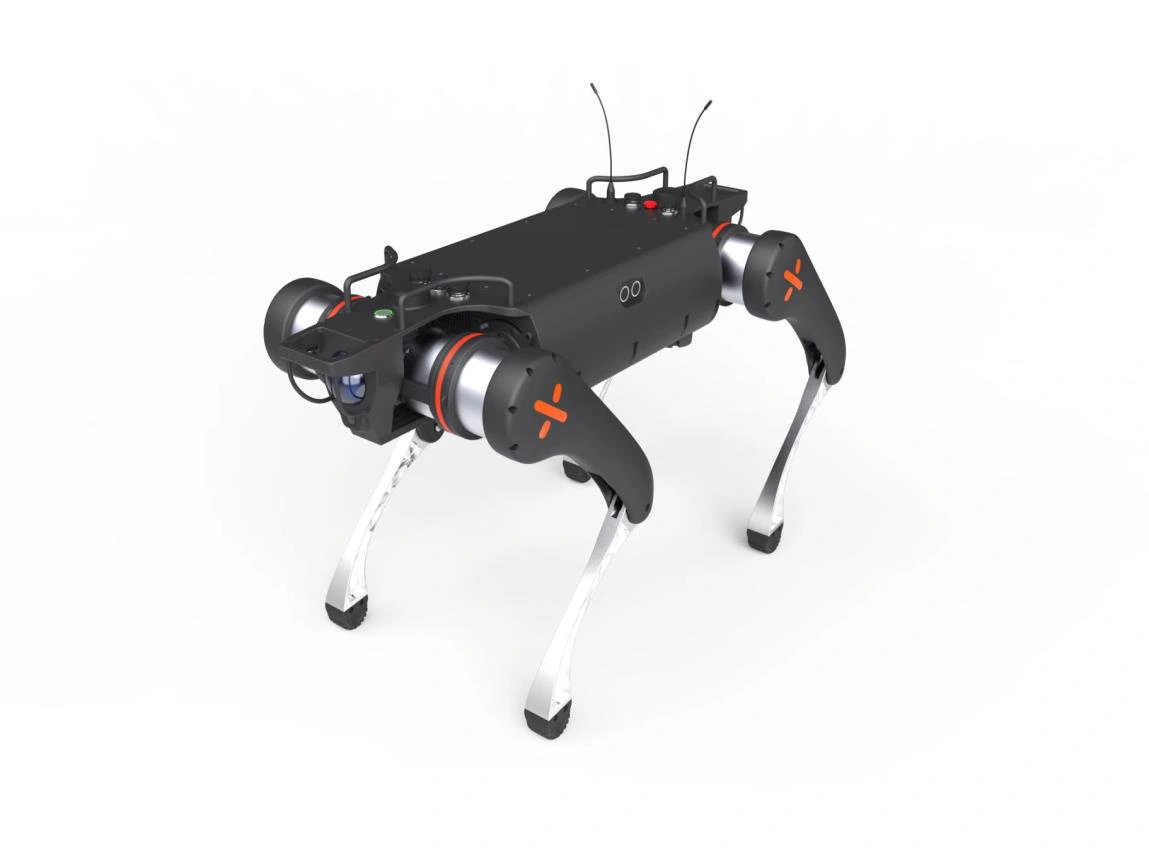
Robot bốn chân dạng chân điểm D30D30 · CHÂN ĐIỂM
GEAKITA / NỀN TẢNG BỐN CHÂN

D30

Đảm nhận công việc.
Đi trên tuyến.

Chọn chân điểm cho địa hình gồ ghề và thường xuyên bước qua chướng ngại. Cấu hình cảm biến, điều khiển và gói tải theo nhiệm vụ.

Tải trọng liên tục
30 kg
Thời gian vận hành có tải
30 kg: khoảng 3 giờ
Năng lượng pin
936 Wh
DỮ LIỆU THEO MẪU

Thông số kỹ thuật D30.

Kích thước & Kết cấu

Yếu tố lựa chọnD30
Kích thước đứng (D × R × C)930×440×575 mm
Kích thước gập (D × R × C)1026×510×182 mm
Khối lượng (gồm pin)36 kg
Loại chân / Đường kính bánhChân điểm; không bánh

Tải trọng & Chuyển động

Yếu tố lựa chọnD30
Tải trọng liên tục30 kg
Tải đứng tức thời100 kg
Tốc độ di chuyển thường0–3 m/s
Tốc độ chạy nhanh tối đa (phòng thí nghiệm)5 m/s
Chiều cao bậc đơn tối đa30 cm
Chiều cao bậc thang liên tục20 cm
Góc leo tối đa45°

Thời gian hoạt động & Pin

Yếu tố lựa chọnD30
Thời gian vận hành không tải5.5 h
Quãng đường không tải xấp xỉKhoảng 20 km
Thời gian vận hành có tải30 kg: khoảng 3 giờ
Quãng đường có tải xấp xỉ30 kg: khoảng 10 km
Năng lượng pin (dòng hiện tại)936 Wh
Thời gian sạcKhoảng 2.5 h
Thời gian sạc nhanh tùy chọnKhoảng 1 h
Thay pin nhanhĐược hỗ trợ

Bảo vệ & Tính toán

Yếu tố lựa chọnD30
Khả năng chống bụi & NướcIP66
Nhiệt độ vận hành-20℃ ~ +55℃
Nền tảng tính toán cơ sởNền tảng RK / RAM 8GB / 64GB / 6 TOPS
Camera góc rộng1 (130°)
LiDARKhông đảm bảo ở mẫu cơ bản; có nâng cấp Pro
Wi-Fi / truyền videoWi-Fi 6 / truyền video HD
Đầu ra nguồn điện ngoài12V / 24V / đầu ra pin
Phát triển mở rộngHỗ trợ giao diện phát triển cấp cao / cấp thấp và mô phỏng

Thời gian vận hành, quãng đường, tốc độ, tải trọng và giới hạn địa hình được đo riêng. Hiệu quả triển khai phụ thuộc điều kiện hiện trường, mức tiêu thụ điện của tải và cấu hình đã chọn.

Thông số mô tả dòng D30 / D50 hiện tại. Thống nhất phần cứng, phần mềm và mô-đun ứng dụng thành một cấu hình dự án.

CÁCH LỰA CHỌN

Chân để bước.
Bánh xe để di chuyển trên tuyến.

CHÂN ĐIỂM / D30 & D50

Di chuyển bằng khớp

Khớp chân định vị từng bàn chân và chuyển tải hỗ trợ khi robot đi. Hướng dẫn cung cấp mô tả ba động cơ khớp mỗi chân và mười hai bậc tự do trên nền tảng chân điểm.

Đánh giá dạng này cho bậc thường xuyên, sỏi và nền không bằng phẳng. Khoảng trống tuyến và trọng tâm tải vẫn là yếu tố lựa chọn.

CHÂN BÁNH XE / D30W & D50W

Bánh xe kết hợp chân khớp

Chân có bánh xe di chuyển lăn trên bề mặt phù hợp, trong khi chân khớp hỗ trợ vượt vật cản. Bảng dòng ghi bánh 190 mm cho D30W và 200 mm cho D50W.

Đánh giá dạng này cho tuyến lát dài và cơ sở nhiều bề mặt. Cần đánh giá độ bám bánh, khoảng quay và chuyển tiếp chướng ngại trên tuyến thực.

Tải trọng liên tục ≠ tải đứng tức thời.

Dòng sản phẩm ghi tải liên tục 30 kg hoặc 50 kg. Giá trị đứng tức thời 100 kg không phải định mức đi bộ, nâng hoặc vận chuyển.

NỀN TẢNG CƠ SỞ + MÔ-ĐUN ỨNG DỤNG

Xác định thành phần hệ thống.

Nền tảng tham khảo

D30 / D30W: nền tảng tính toán RK, RAM 8 GB, lưu trữ 64 GB, 6 TOPS, một camera 130° và hai cảm biến siêu âm.

D50 / D50W: RK3588, hai camera và một LiDAR được liệt kê trong bảng dòng hiện tại. Cả bốn có Wi-Fi 6, truyền video HD và giao diện phát triển.

Tùy chọn dự án

Xác định riêng phạm vi SLAM/dẫn đường và phần mềm Pro. Tùy chọn gồm Jetson Orin NX 8 GB / 70 TOPS, RTK, PTZ hai phổ, 5G và đế sạc.

LiDAR dòng D30 không được đảm bảo trong gói cơ bản. Tự động về trạm, tải ứng dụng và công việc tích hợp không mặc định đi kèm.

Có phần cứng không đồng nghĩa vận hành tự động.

Xác định cảm biến, phần mềm dẫn đường, vận hành thử, truy cập mạng và quy trình người vận hành trong phạm vi triển khai đầy đủ.

LỰA CHỌN THEO ỨNG DỤNG

Nền tảng di động.
Nhiệm vụ được xác định rõ.

Chọn cảm biến và phần mềm theo nhiệm vụ. Chỉ khung robot không tạo thành hệ thống kiểm tra hay tuần tra tự động hoàn chỉnh.

01 / KIỂM TRA CÔNG NGHIỆP

Kết nối tuyến di chuyển với điểm kiểm tra.

Với lối nhà máy, phòng thiết bị và sàn nhiều cao độ, xác định tuyến, điểm quan sát và phép đo cần thiết.

Yêu cầu cấu hình
Ảnh khả kiến hoặc ảnh nhiệt, góc quan sát lặp lại, dẫn đường và tích hợp báo cáo.
Giá trị cho người mua
Bộ nền tảng và cảm biến rõ ràng, có thể thử nghiệm theo nhiệm vụ kiểm tra thực tế.
02 / TUẦN TRA CƠ SỞ

Hoạch định toàn tuyến tuần tra.

Với khuôn viên và cơ sở lớn, so sánh quãng đường, chuyển tiếp bề mặt và phủ kết nối trước chọn chân hoặc bánh.

Yêu cầu cấu hình
Truyền video, loa tùy chọn, dẫn đường, giám sát từ xa và chiến lược sạc.
Giá trị cho người mua
Đề xuất tuyến vận hành lặp lại với trách nhiệm người vận hành và yêu cầu phạm vi rõ ràng.
03 / VẬN CHUYỂN VẬT TƯ

Tính từng kilogram trên máy.

Chọn cấp tải liên tục 30 kg hoặc 50 kg theo tổng tải mang theo, gồm giá đỡ, hộp và cảm biến.

Yêu cầu cấu hình
Gá lắp, trọng tâm, tuyến, dốc và thời gian có tải.
Giá trị cho người mua
So sánh tải vận chuyển hữu ích thay vì chỉ dựa vào tải đứng tức thời.
04 / NGHIÊN CỨU & TÍCH HỢP

Phát triển trên giao diện dễ tiếp cận.

Với phòng robot và nhà tích hợp, bắt đầu từ phạm vi điều khiển chuyển động, giao diện mô phỏng và tính toán trên máy.

Yêu cầu cấu hình
Phiên bản SDK, tài liệu giao diện, nguồn điện tải, dữ liệu cảm biến và nâng cấp máy tính tùy chọn.
Giá trị cho người mua
Phạm vi tích hợp được lập thành văn bản với trách nhiệm phần cứng, phần mềm và nghiệm thu.
HOẠCH ĐỊNH TRIỂN KHAI

Mang đến công việc của bạn.
Xây dựng cấu hình.

Cho biết nơi robot làm việc, tải mang theo và cách điều khiển. Lập yêu cầu dự án để đánh giá kỹ thuật và báo giá riêng.

  1. Xác định nhiệm vụTuyến đường, bề mặt, tải trọng và thời gian vận hành.
  2. Xác định hệ thốngRobot, cảm biến, kết nối, phần mềm và sạc.
  3. Thống nhất thử nghiệmTuyến đại diện, tiêu chí thành công và đào tạo.

Gửi yêu cầu đến GEAKITA. Bạn sẽ nhận mã tham chiếu sau khi gửi thành công.

CÂU HỎI CỦA NGƯỜI MUA

Trước khi xác định robot.

Tôi nên bắt đầu với mẫu nào?

Bắt đầu từ tổng tải mang theo: D30 / D30W ghi tải liên tục 30 kg; D50 / D50W ghi 50 kg. Sau đó so sánh mặt tuyến, cầu thang, kích thước và thời gian chạy có tải.

Robot có tích hợp dẫn đường tự động không?

Phải xác định riêng dẫn đường/phần mềm Pro, lập bản đồ, chạy thử và đế sạc. Camera hoặc LiDAR trong danh sách phần cứng không tự tạo giải pháp tự hành.

Máy có thể chạy sáu giờ khi mang tải tối đa không?

Không kết hợp thời gian không tải với tải trọng liên tục. Xem hàng thời gian có tải của đúng mẫu và xác nhận chu kỳ dự kiến.

Có thể sử dụng pin dụng cụ tiêu chuẩn không?

Không công bố tương thích pin dụng cụ. D30 có năng lượng pin 936 Wh; D50 có 2081 Wh / 44 Ah. Pin và sạc robot phải khớp nền tảng cung cấp.

Nhà phân phối hoặc đối tác OEM có thể yêu cầu gì?

Gửi thị trường đích, ứng dụng trọng tâm, nhu cầu thương hiệu và tài liệu, trình diễn, kế hoạch phụ tùng và trách nhiệm dịch vụ địa phương. Phạm vi, tình trạng cung ứng và điều kiện thương mại được thống nhất theo dự án.

Cần gì trước thử nghiệm?

Cung cấp tuyến, tải trọng, hạn chế hiện trường, kế hoạch kết nối và kết quả yêu cầu. Thống nhất tiêu chí nghiệm thu hoàn thành nhiệm vụ, thời gian chạy, kết quả cảm biến và can thiệp người vận hành trong điều kiện đại diện.
CƠ HỘI SẢN PHẨM TIẾP THEO

Cùng xây dựng
danh mục sản phẩm của bạn.

HOẠCH ĐỊNH BƯỚC TIẾP THEO

Yêu cầu tư vấn sản phẩm

Gửi yêu cầu đến GEAKITA. Bạn sẽ nhận mã tham chiếu sau khi gửi thành công.